智能机器人的研发 从核心技术到未来图景
引言
人工智能机器人正从科幻走向现实,深刻改变着工业、医疗、服务与家庭生活。智能机器人的研发不仅关乎机械结构与电子工程,更是一场融合感知、决策、控制与交互的跨学科革命。本文将系统梳理智能机器人研发的核心技术、关键挑战与未来趋势,为读者呈现一幅清晰的研发路线图。
一、智能机器人研发的核心技术体系
1. 感知与认知技术
智能机器人首先需要“看懂”世界。研发重点包括:
- 多模态传感器融合:激光雷达、摄像头、毫米波雷达、触觉传感器的数据融合,提升环境理解精度。
- 计算机视觉与SLAM:实时定位与地图构建,使机器人能在动态未知环境中自主导航。
- 语音识别与自然语言处理:实现人机自然对话,理解上下文与意图。
2. 决策与规划技术
感知之后,机器人需“思考”与“行动”。
- 路径规划与运动控制:基于A*、RRT等算法,结合模型预测控制,实现平滑避障。
- 强化学习与模仿学习:让机器人在试错中优化策略,或从人类演示中快速学会复杂任务。
- 任务与运动规划:将高层任务(如“整理桌面”)分解为可执行的底层动作序列。
3. 执行与驱动技术
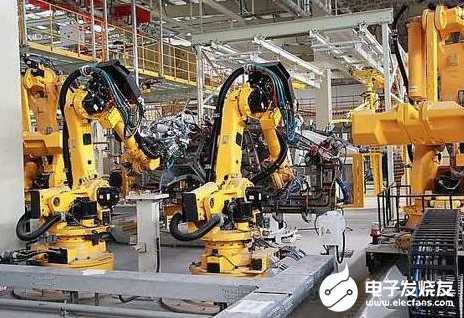
- 高精度伺服电机与谐波减速器:决定关节的力矩与精度。
- 柔性执行器与软体机器人:适应易碎物品抓取或人机协作场景。
- 仿生结构与新材料:如碳纤维骨骼、人工肌肉,提升能效与灵活性。
4. 人机交互与安全
- 情感计算与社交机器人:识别表情、语调,做出恰当回应。
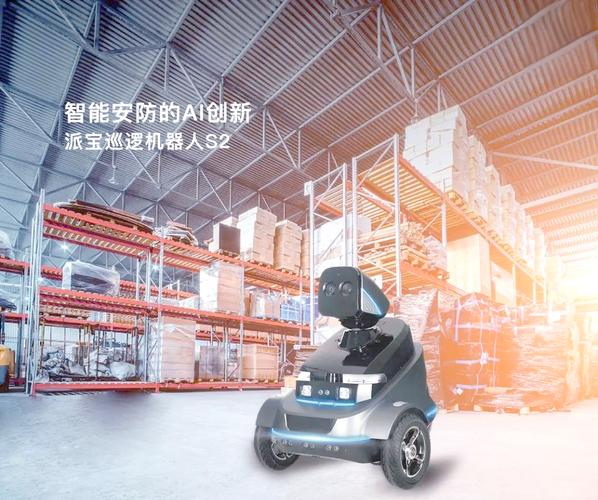
- 物理安全与伦理设计:力控限制、急停机制、隐私保护,确保人机共融。
二、智能机器人研发的关键挑战
- 通用智能瓶颈:当前机器人多为专用型,跨场景泛化能力弱。
- 数据与仿真差距:真实世界数据昂贵,仿真到现实的迁移(Sim-to-Real)仍是难题。
- 算力与功耗平衡:边缘端实时推理需要高能效芯片。
- 成本与可靠性:精密部件价格高,长期运行稳定性不足。
- 伦理与法律:责任归属、隐私、就业影响尚无统一规范。
三、研发流程与方法论
典型的智能机器人研发遵循迭代闭环:
- 需求定义:明确应用场景(如仓储、手术、陪护)与性能指标。
- 仿真建模:使用Gazebo、Isaac Sim等平台快速验证算法。
- 硬件原型:3D打印结构、定制电路、集成传感器。
- 软件框架:基于ROS/ROS 2搭建模块化系统,支持分布式通信。
- 测试与迭代:从结构化环境到非结构化环境,逐步增加难度。
- 部署与运维:OTA升级、远程监控、故障诊断。
四、未来趋势与展望
- 大模型驱动机器人:LLM/VLM作为“大脑”,实现零样本任务理解与代码生成。
- 具身智能:智能体通过身体与物理世界互动,形成因果认知。
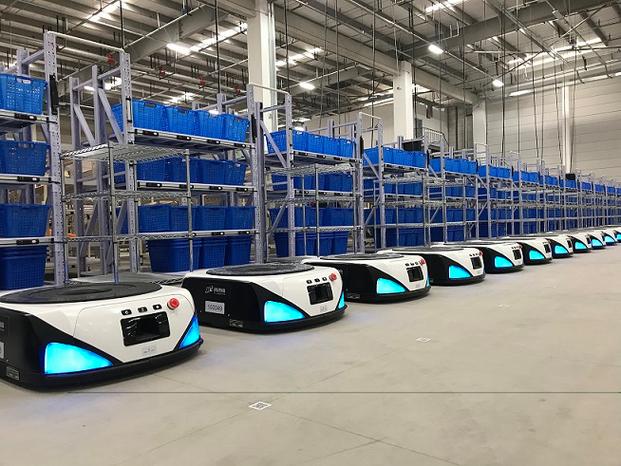
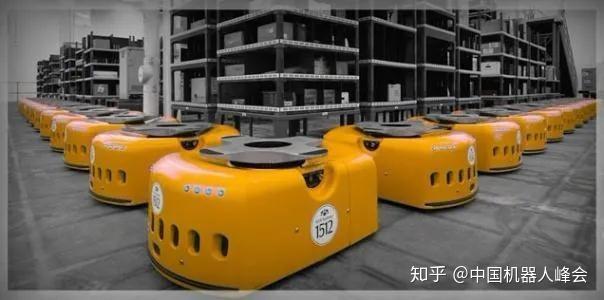
- 群智协作:多机器人协同完成搜索救援、物流分拣。
- 人机共生:外骨骼、脑机接口让人类与机器人深度融合。
- 绿色机器人:可降解材料、能量回收,降低环境负担。
##
智能机器人的研发是一场长跑,需要产学研用协同创新。从底层器件到上层算法,从单机智能到群体智能,每一步突破都在为更自主、更安全、更通用的机器人铺路。未来十年,我们将见证机器人从“工具”进化为“伙伴”,而研发者的使命,正是让这一进程充满智慧与温度。
如若转载,请注明出处:http://www.jiankanganmo.com/product/21.html
更新时间:2026-10-23 22:02:21