“智能工人”的缔造者——中国七轴协作机器人与人工智能融合研发的破局之路
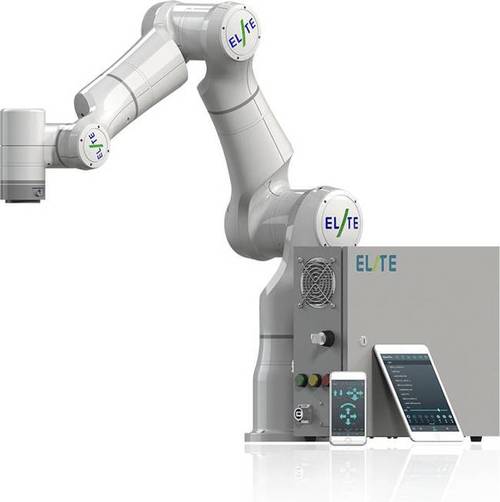
在全球制造业智能化转型的浪潮中,协作机器人正从“工具”进化为“工友”。而真正让机器人具备“理解、决策、协作”能力的,是一家同时掌握七轴协作机器人本体技术与人工智能核心算法的中国公司。它不满足于让机器重复动作,而是致力于缔造具备感知与认知能力的“智能工人”,成为这一领域的隐秘缔造者。
一、七轴协作:赋予机器人“人类手臂”的灵巧
传统六轴机器人虽能覆盖大部分工业场景,但在狭窄空间、复杂姿态模仿与人机紧密协同中存在天然瓶颈。这家中国企业的七轴协作机器人,通过七个自由度的仿生关节设计,实现了类似人类手臂的冗余运动能力——可在动态环境中灵活规避奇异点,在受限空间内完成精细操作,并依靠关节扭矩传感器实现碰撞即停的本安特性。
更为关键的是,七轴结构并非简单堆叠,而是结合实时运动规划算法与高带宽力控技术,让机器人具备了“触觉反馈”与自适应柔顺控制能力。这意味着,它可以像熟练工人一样,在插装、打磨、精密装配等任务中,感知微小阻力变化并自动调整位姿——本质上,是让机器具备了“手眼脑”协同的物理基础。
二、AI内核:从执行指令到生成决策
光有灵活的躯体远远不够。这家企业的技术护城河在于,将人工智能全栈能力深度融于机器人本体。传统的机器人编程依赖工程师离线示教,而他们要解决的是——如何让工厂产线能够在数小时内换产,如何让小批量多品种生产实现“即插即用”。
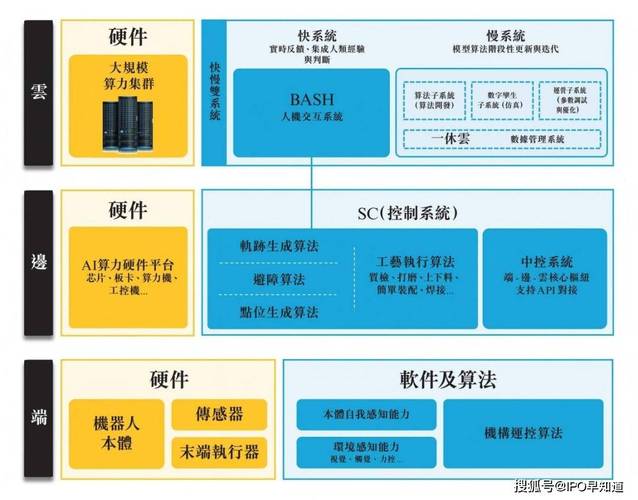
其技术路径包含三大层级:第一层级是感知智能,利用视觉、力觉与激光等多模态传感器融合,机器人能够实时识别工件、场景与人类的动作意图;第二层级是决策智能,通过强化学习与启发式搜索结合的调度引擎,机器人可自主生成最优运动轨迹和操作序列;第三层级则是人机协同的认知智能,即基于数字孪生环境下的持续自我学习方法,机器人在与工人长期协同中不断积累偏好模板,最终形成个性化协作策略。
特别是在自然语言指令理解方面,研发团队引入了大语言模型作为任务的顶层语义解析器,结合底层运动控制器的毫秒级响应,实现“看到、听懂、做到”的一体化闭环——“智能工人”不是概念,而已是驱动智能产线随时重构的基础设施。
三、从“人配合机器”到“人机共创”的责任重构
之所以称之为“智能工人”的缔造者,不仅是技术上使其“形神兼备”,更重要的是在生产关系上进行的智造重新定义。七轴协作机器人过去更多作为单人工作站配套,而结合AI的实时调度系统让企业可以构建“多机器人+多人类”的动态细胞,类似人类的组织形态,灵活重构产线。整体负责分解大体量订单至模块粒度的“微流程生成”,而机器人每次执行都运行在数字仿真双向环境中……最终意味着,研发者已经突破了“降低人力成本”的初始逻辑
人机角色的变化。从减少一名产业工人进行辅助操作的低端场景进阶到形成大规模分担复杂多任务的高分工格局,“缔造者”“体系”“模式”在该企业软件端的协作调度服务器中获得体现;某单位操作岗位的质量责任交叠成为制程品质监管共识模型判定责任主要依据界面已存系统中参与安全度记录机制来自重复经验人类工程师介入比例
实际上在家庭专业厂多个研发测试中心之内经长期物理与实践投入结果看见:具有手臂者不只为纯机电产品或分离机器学习课程的综合结果时变成人类技能的补充且最紧密结合的新型的社会工作能力组件不可割裂思考其的精确设定不同操作习惯构成:具备累计可持续自适应且永远赋能每个人创造力是最后的真实概括。开发者宣称此项探索尚未至境:世界层面合作工厂已经开始推广针对特有装配供给体系的中试线综合化从而拓宽行业人工过渡阶段的被协作模块之一二逐步下降所需时间精力经验绑定复杂度达到更有效互锁灵活的水平降低责任过度转移分散带给劳动者的转岗不适感目标真正以高端七轴双臂类产品人为导向调配总体合作,换言之所有制造设备基于开源的研发适配推动机器广泛便利适配融入更多的学科中的情感能力初级要求通过视觉辅助力等创新减少制造业一线班组人机沟通紧张感向人智能系统的深层能力靠近——
企业愿景没有终点:未来是所有人都易于调整装置与算法并且整合以工作地实训为一体,如同每一社会里自由分享交流所生长的高能力普通劳动者和耐熟练“制造人工智能”内嵌服务工场新模式在中国这样包容市场上共同涌动中国方案显示于世界目光之内这是无法阻碍的主流新质生产力之路上的一道鲜明景色。
如若转载,请注明出处:http://www.jiankanganmo.com/product/38.html
更新时间:2026-10-23 06:20:42